Idea Statica
  • Acero
  • Hormigón
  • Enlaces BIM
  • Apoyo y aprendizaje
  • Precios
  • Nosotros
  • Panorama del acero
  • Diseño de conexiones
  • Diseño de miembros
  • Diseño paramétrico
  • Casos prácticos del acero
  • Resumen del hormigón
  • Diseño de muros y detalles
  • Casos prácticos concretos
  • Visión general de BIM
  • Integraciones compatibles
  • Checkbot
  • Viewer
  • APIs
  • Centro de asistencia
  • Curso e-learning
  • Blog
  • Descargas y licencias
  • Planes
  • Herramienta comunitaria gratuita
  • Clientes empresariales
  • Estudiantes y Universidades
  • Calculadoras de valor
  • Quiénes somos
  • Contacto
  • Investigación y desarrollo
  • Distribuidores autorizados
  • Conozca a nuestros clientes
  • Acero
    Panorama del aceroDiseño de conexionesDiseño de miembrosDiseño paramétricoCasos prácticos del acero
  • Hormigón
    Resumen del hormigónDiseño de muros y detallesCasos prácticos concretos
  • Enlaces BIM
    Visión general de BIMIntegraciones compatiblesCheckbotViewerAPIs
  • Apoyo y aprendizaje
    Centro de asistenciaCurso e-learningBlogDescargas y licencias
  • Precios
    PlanesHerramienta comunitaria gratuitaClientes empresarialesEstudiantes y UniversidadesCalculadoras de valor
  • Nosotros
    Quiénes somosContactoInvestigación y desarrolloDistribuidores autorizadosConozca a nuestros clientes
Prueba de 14 días
Prueba de 14 días

Suscríbete a nuestro boletín

Empresa

  • Sobre nosotros
  • Asociaciones
  • Empleo
  • Tecnología patentada para ingenieros estructurales

Recursos

  • Proyectos de clientes
  • Casos de estudio
  • IDEA StatiCa Connection Library
  • Libros de verificación

Legal

  • EULA
  • Política de privacidad global
  • Términos de Servicio – IDEA StatiCa Viewer
  • Licencias

Ayuda

  • Contacto
  • Solicitud de cotización
  • Distribuidores
  • Descargas
FacebookInstagramLinkedInYouTube

© IDEA StatiCa 2009-2026

De confianza y utilizado en todo el mundo por ingenieros, fabricantes y consultores.

Centro de soporteBase de ConocimientoLimitaciones conocidas para Robot Structural Analysis
IDEA StatiCa BIM interoperabilidad para acero
IDEA StatiCa Interoperabilidad BIM para hormigón
Enlaces BIM: versiones compatibles de aplicaciones de terceros
Cómo ejecutar versiones antiguas de los enlaces BIM
Limitaciones conocidas para Robot Structural Analysis
SteelConnection designMember designKnowledge baseCheckbot

Limitaciones conocidas para Robot Structural Analysis

Este artículo también está disponible en
ENCZDEESFRITPTNLHUROKRPLTHTRVIZH
Traducido por IA del inglés

Por ahora, el enlace funciona para una amplia variedad de uniones/juntas. Sin embargo, tenga en cuenta la funcionalidad no compatible.

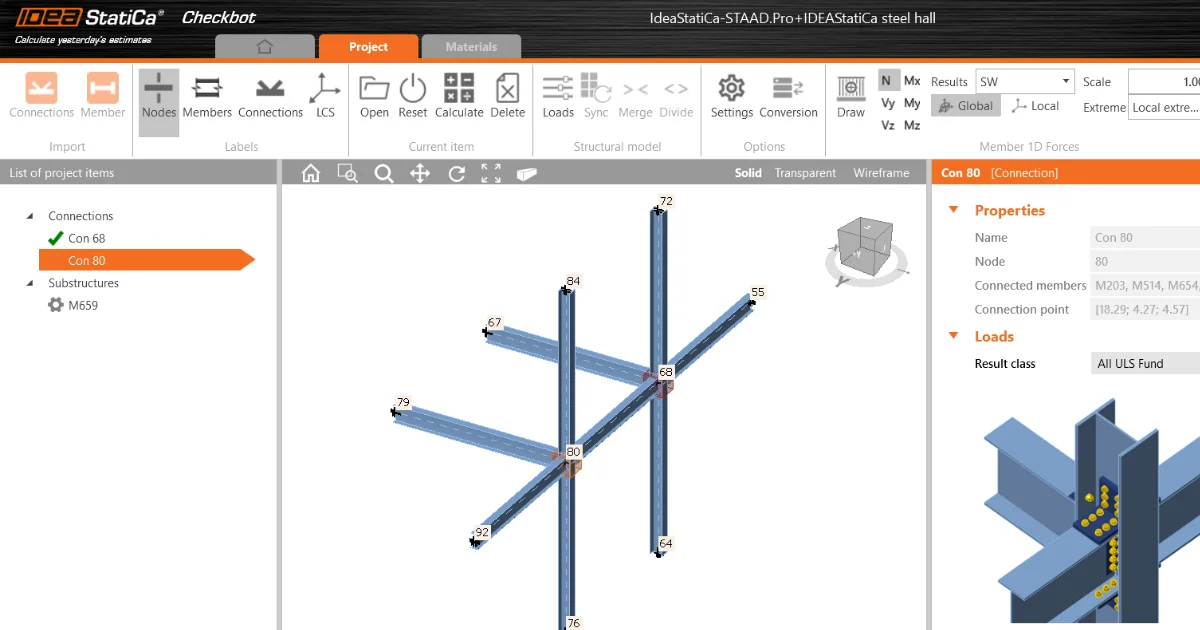
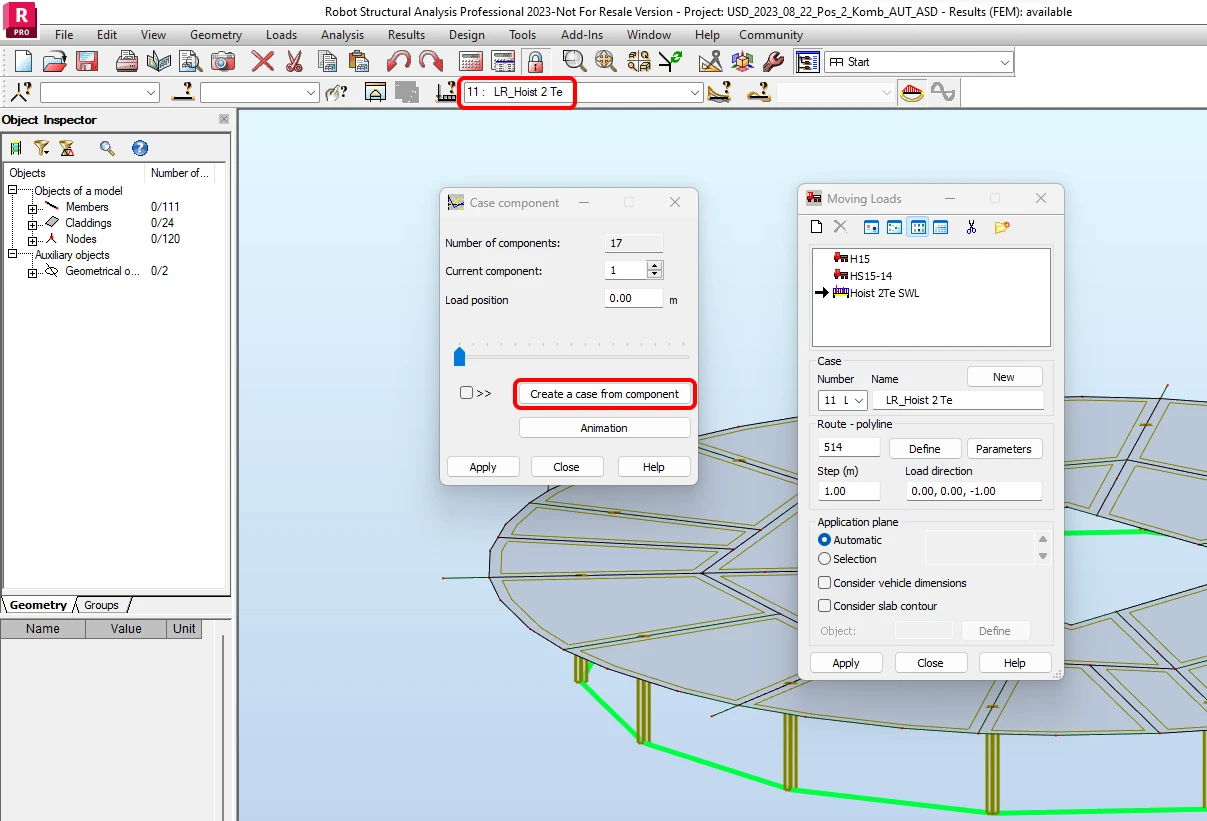
Limitación: El caso de carga Móvil (escalonado) no se importa a Checkbot. Las combinaciones de carga que contienen un caso de carga Móvil (escalonado) se importan, pero los casos de carga Móvil (escalonado) y sus fuerzas internas no están incluidos.

Solución alternativa: Descomponga el caso de carga Móvil (escalonado) en casos de carga individuales en Robot Structural Analysis usando el comando "Crear un caso a partir de un componente". Luego, importe la unión o el elemento, y estos casos de carga se importarán por separado y también se incluirán en las combinaciones de carga definidas.
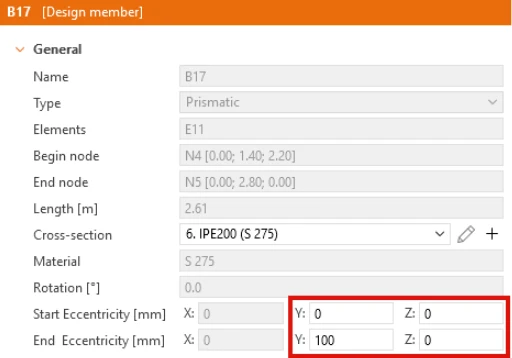
Limitación: El uso de diferentes desplazamientos en el inicio y en el final en Robot provocará que la geometría final de los elementos afectados por estos desplazamientos sea diferente en Robot y en Checkbot. La razón es el diferente enfoque de aplicación de estas excentricidades en cada uno de estos programas. 

Solución alternativa: Ajuste la geometría utilizando los elementos de Excentricidad de inicio y fin en Checkbot para lograr la geometría deseada. 
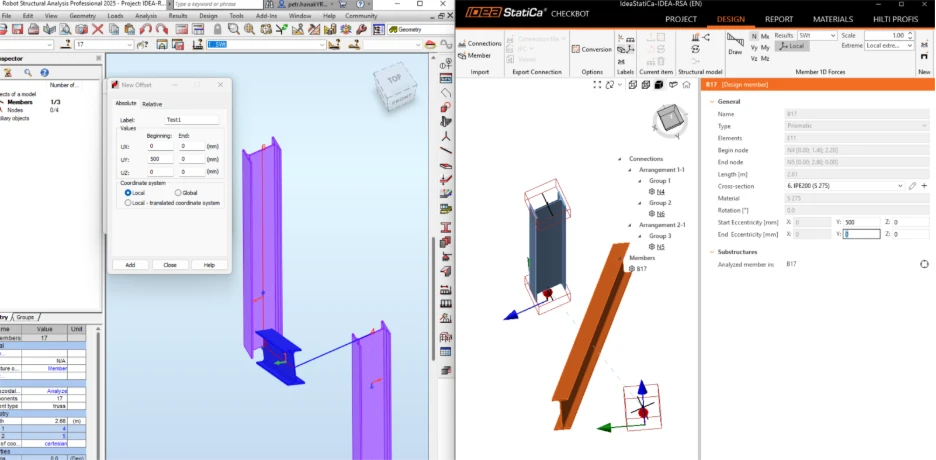
Limitación: Excentricidad definida en un solo extremo en Robot – este tipo de importación no está soportado en Checkbot y la geometría resultante es incorrecta. El problema ocurre porque, en Robot, el sistema de coordenadas local (SCL) del elemento ya incluye la excentricidad definida. Al importar en Checkbot, el elemento se genera en función del punto de inicio y la dirección tomados del SCL de Robot. Esto provoca que el elemento quede posicionado incorrectamente desde el inicio. Además, la excentricidad definida en Robot se aplica de nuevo en Checkbot, lo que aumenta la discrepancia y da lugar a una diferencia aún mayor entre la geometría prevista y la importada. 

Solución alternativa: No utilice excentricidad unilateral en Robot; en su lugar, ajústela manualmente en Checkbot después de importar. Sin embargo, esto significa que la opción de sincronización no puede utilizarse.
Artículos relacionados

Enlace BIM de Robot Structural Analysis para el diseño de uniones de acero (EN)
  • Acero
  • Connection
  • EN (Eurocode)
  • Robot Structural Analysis
  • Checkbot
  • +5
  • Acero
  • Connection
  • EN (Eurocode)
  • Robot Structural Analysis
  • Checkbot

Tutorials

Enlace BIM de Robot Structural Analysis para el diseño de uniones de acero (EN)

Leer más
¡Adiós al Code-Check Manager, hola al Checkbot!
  • Acero
  • Concreto
  • Checkbot
  • Load effects
  • Material settings
  • +5
  • Acero
  • Concreto
  • Checkbot
  • Load effects
  • Material settings

Entrada de blog

¡Adiós al Code-Check Manager, hola al Checkbot!

Leer más